


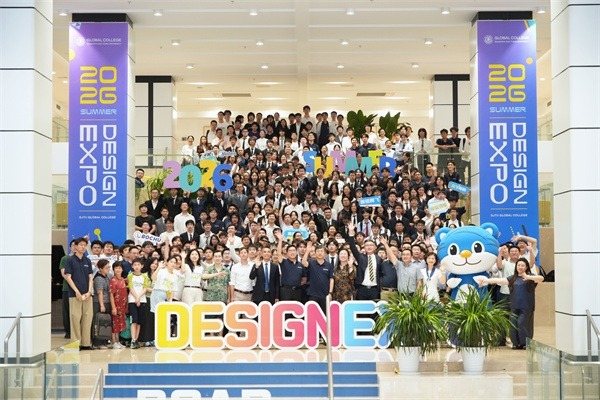
盛夏时节,上海交通大学浦江国际学院2026年夏季设计展如约而至。140余个横跨前沿科技、民生应用、创意交互的项目集中亮相,从守护山林的风动防火哨兵,到贴近日常的智能哄睡摇篮,从手型机器人到工业场景巡检,吸引着企业代表、师生与行业专家驻足交流。本次设计展串联起大一至大四全学段的实验性课程,覆盖工程导论、系统设计、计算机视觉等多门核心实践课,完整展现了不同阶段学子的创意巧思、团队协作能力与硬核动手实力。
大一新生:把日常观察变成工程创意

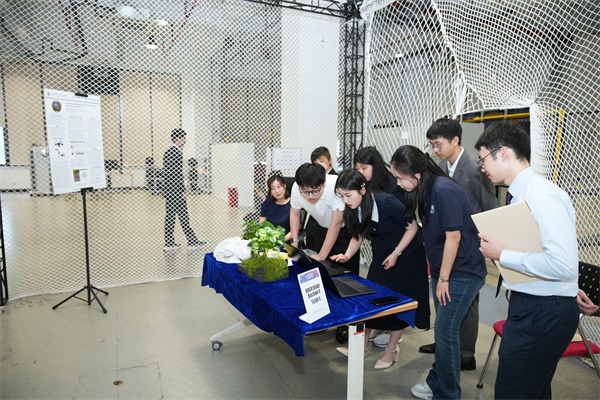

刚接触工程领域的大一学子,没有被复杂的理论框架束缚,反而从身边的细碎观察、天马行空的脑洞出发,把课堂上学到的基础原理揉进团队协作里,把一个个看似“不切实际”的小想法,打磨成了能跑通、能演示的完整作品,用最鲜活的创意完成了工程世界的第一手探索。
靠风供电的森林火情哨兵

密林深处的阴燃火情常常能悄悄潜伏两三天才冒出明火,等发现时早已蔓延成灾。传统太阳能监测设备在遮天蔽日的树冠下很难充上电,换电池更是要跑遍深山,维护成本极高。这款靠风就能“自给自足”的森林火灾探测器,完美适配了偏远林区的特殊环境:微型风机把林间的自然风能转化为电能存进电池,不用依赖阳光,就能持续采集温湿度数据。一旦数值超过预警阈值,设备会立刻通过远距离无线通信,把带精准定位的火情警报传到监控平台,还能多节点组网,大幅减少人工巡山的压力。
给火星车配个蝴蝶探路员

火星上的崎岖岩石、陡峭陨石坑,常会把火星车拦在半路,贸然闯入还可能造成昂贵的探测设备和珍贵的科研数据的损毁。这款仿生蝴蝶扑翼飞行器,就是专为火星车打造的轻巧“探路先锋”。它用碳纤维骨架搭配轻质风筝面料打造翅膀,靠左右独立驱动的扑翼动作产生升力,重量轻、成本低,能抢先飞到火星车前方,钻进狭窄裂隙、悬崖边缘这类地面设备到不了的区域,实时传回高清影像,帮科研人员提前判断地形风险。
跳出框外?不,在取景框里改写世界

化身掉进奇幻世界的小兔子,你永远被一方相机取景框牢牢框住——而这道边界,恰恰是你解开所有谜题的钥匙。这款融合平台跳跃与创意机制的2D解谜游戏《取景器》,跳出了传统解谜的枯燥套路:你可以把取景框钉在原地,踩着框边完成超远跳跃,也能收集散落的词语碎片,在3×3合成格里拼出规则,直接改写框内的重力、空间逻辑,实现穿墙、反重力行走等神奇操作。
会主动哄娃的智能摇篮

新手爸妈不用再攥着手机反复刷婴儿监控,这款智能监护摇篮把被动看娃变成了主动贴心守护。它不用24小时连续录像,每5秒抓拍画面就能靠AI精准识别宝宝状态,判断宝宝醒来后3秒内就给家长发提醒,同时自动启动轻柔摇摆安抚,不用等家长手忙脚乱赶过来。带万向轮的设计能轻松推到床边,满电最长能待机240小时,还能在后台查看历史状态记录,把碎片化的看护动作串成了完整闭环,帮家长缓解熬夜盯娃的焦虑,给宝宝更及时的照料。
大四毕设:用专业技术回应真实场景需求


经过多年系统训练的大四团队,不再局限于创意层面的趣味探索,而是直接瞄准工业、民生、特种作业里的真实痛点,从产业需求出发,用完整的工程体系思维拆解复杂问题,为一个个长期存在的行业难题,拿出了经过反复验证的可行技术方案。
给机器人开“实时地图”buff

在堆满障碍物的陌生狭小空间里,传统机器人往往得提前拿到完整环境地图才能作业,一旦遇到遮挡、布局未知的场景就容易“卡壳”。项目给搭载深度相机的六自由度机械臂搭建了一套全自主系统,不用提前录入环境信息,就能边移动边采集点云、实时构建三维概率地图,自动筛选最优观测视角规划探索路径,最终生成安全无碰撞的运动轨迹。整套方案在仿真环境和实体机器人平台上都完成了验证,能在未知受限空间里自主完成目标搜索作业,未来或可落地到工业检测、特殊环境操作等场景。
给工业巡检装双“慧眼”

传统工业巡检靠人眼盯、凭经验判断,很多藏在作业场景里的隐性隐患,往往很难被及时发现。这套可穿戴安全巡检系统,把AR眼镜变成了工人随身的智能安全员。它通过Rokid眼镜采集第一视角画面,传到后端经专门微调的行业小模型快速分析,不仅能识别常规违规,还能读懂场景里的潜在风险,直接把安全提示投在眼前、语音播报出来。系统适配工地、油气、实验室三类高危场景,误报率低于4.6%,让巡检从“事后补查”变成了边走边预警。
让机械手“凭手感”转物件

不用反复放下重夹,机械手单凭“手感”就能在掌心里把物件拧到指定角度——这套基于低成本灵巧手的系统,能有效完成工业分拣、日常服务里的粗颗粒操作。它并不依赖外部相机实时追踪物件姿态,而是依靠灵巧手自身的关节传感数据,就能通过预训练策略和快速适应模块,自主调整16个关节的动作,边转动边估算物件角度,转到目标位置立刻稳稳停住。项目形成了兼顾控制性能、鲁棒性与实时性的部署方案,为机器人在不确定环境中实现稳定、低延迟的目标驱动操作提供了技术基础。
给人形机器人装个行动大脑

给宇树G1人形机器人装上“眼脑手腿一体”的协同系统,它就能听懂自然指令,流畅完成弯腰捡物、行走搬运、抽屉收纳、双手交接这些贴近日常的复杂动作。这套系统采用“语义脑+控制脑”的双层架构,先靠视觉语言模型把你说的指令转化为动作意图,再通过高速控制器以近50Hz的频率同步协调手臂、躯干、双腿的动作。团队还通过VR遥操作采集了分级示范数据集,并在仿真环境里完成了全流程验证,为人形机器人落地真实场景的通用操作打下了扎实基础。
校企协同:让产业前沿成为教学“活教材”

从课堂练习到产业一线真问题,产教深度融合始终是浦江国际学院毕业设计培养的核心特色。十余年来,学院联动240余家行业领军企业,把产业前沿的真实挑战直接搬进教学场景,打造出独有的产教融合毕设模式,用“真问题”锤炼学生解决复杂工程问题的硬实力,为学子搭建起紧跟技术迭代的实战演练场。

这一模式自2010年正式落地以来,已联合产业界累计推出近500项定制化毕设课题,覆盖人工智能、机器人、绿色能源、6G通信、集成电路等前沿科技赛道,贴合当下产业技术融合演进的实际节奏。
为了让实践训练更成体系,学院打破传统学科壁垒,将多个专业的毕设打通为统一必修课程,邀请企业全程参与课题设计,落地校企“双导师”联合指导机制。如今这一生态已形成正向循环:英特尔、美的、ABB、伟世通等行业领军企业,以及柏楚电子、盛相科技、戴盟机器人等创业校友企业深度参与,不少优质毕设成果直接落地企业生产环节,真正实现了学生能力成长、企业技术突破、学院教学升级的三方共赢。
设计展获奖名单
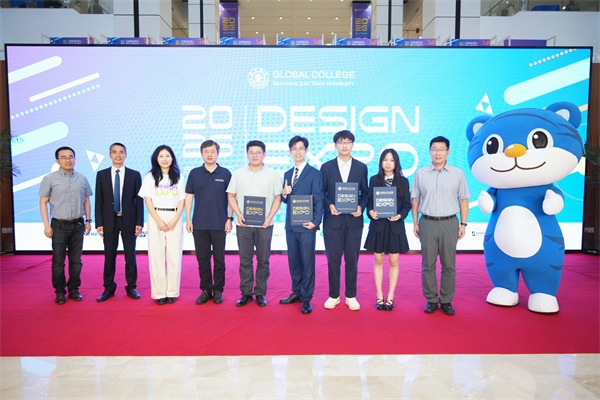
毕业设计项目组金奖团队
毕业设计项目组
金奖
项目:基于点云重建的焊接机器人运动规划
组员:顾育玮,黄远哲,毛梓萌,刘泱泱,刘洽亨
银奖
项目:复杂环境机械臂运动规划
组员:龙润晖,李伯轩,黄文喆,张昊辰,王天逸
项目:基于视觉-语言-动作模型的仿真自主挖掘机系统开发
组员:杨凌霄,张润霆,鄒碩鵬,潘浩云,姜希睿
项目:从云端到芯片:面向工业机器人编程的全离线RAG增强大语言模型端侧部署
组员:党可欣,李光奕,刘雨晨,徐珮宇,袁艺蕾
项目:基于低成本灵巧手的可泛化的掌内物体重定向系统
组员:方浩博,徐冠宇,胡科远,顾家瑞,李俊萍
工程导论项目组
最佳创新奖
项目:风力驱动森林火灾检测器
组员:周想,徐婧媌,邓凌熠,刘昌钰,孟子翔
项目:阿波罗之镜
组员:陶承尧,王靖淞,汤帅,朱怡悦,赵熠玮
项目:即刻下班
组员:马梓涵,任皓东,施奕丞,杨舒涵
项目:智能婴儿床
组员:王梓铭,毛行健,时心琳,廖泽元,凌恩泽,袁张锐
最佳技术奖
项目:沙漠光伏自适应清洁车
组员:俞姝含,娄振迪,王轩宇,王子明,LINCOLN
项目:高适应性自稳定降落平台
组员:陈悦玮,孙安东,孙泳健,崔昱昆,丁俊元,葛承智
项目:折光导迹
组员:欧阳澜,肖正,徐小贤,朱悦天
项目:智能分类垃圾桶
组员:唐杰,邵翌嘉,吴俊宸,熊子涵,刘靖旸,Maryo Marselino
最佳展示奖
项目:太阳能智能伸缩晾衣系统
组员:王翊孔,杨安曈,施松含,陈方旭,叶柠尔
项目:压电机器人
组员:谢郅恺,王紫鑫,赵昊炀,韩兆庭,芦欣元
项目:取景器
组员:邓军扬,何睿涵,罗舒桓,尚予杰
项目:空地协同智能植保系统
组员:何乐为,陈宇希,普尔布,俞钧耀,周昱铭,杜兢漪


